손가락 4개로 드릴부터 너트까지…현대차그룹 휴머노이드 로봇 아틀라스의 새로운 손
사람 손과 다른 방식으로 설계된 차세대 로봇 핸드
현대자동차그룹의 로봇 전문 계열사 보스턴다이나믹스가 휴머노이드 로봇 아틀라스에 적용할 차세대 로봇 핸드를 공개했다. 이번에 선보인 핸드는 사람의 손처럼 다섯 개 손가락을 갖추는 대신 네 개의 손가락으로 구성된 것이 특징이다.
겉으로 보면 손가락 하나가 줄어든 단순한 설계처럼 보일 수 있지만, 실제 개발 과정에서는 산업 현장에서 요구되는 작업 능력과 내구성, 제작 비용, 전력 사용량 등을 종합적으로 고려한 것으로 알려졌다. 특히 로봇이 공장 안에서 반복적으로 공구와 부품을 다뤄야 한다는 점을 고려해 필요한 기능을 유지하면서 구조를 효율화하는 데 초점을 맞췄다.
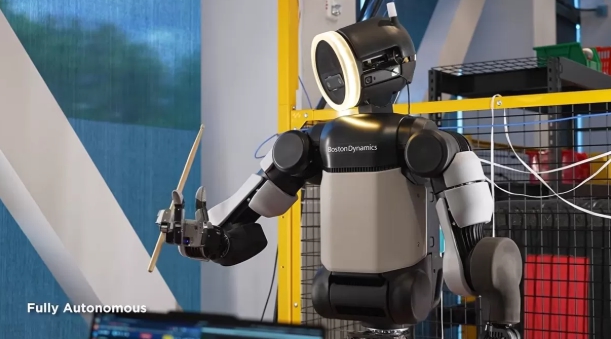
보스턴다이나믹스가 공개한 작업 영상에서는 새로운 손을 장착한 아틀라스가 전동 드릴을 사용하고 작은 너트를 체결하는 모습이 등장한다. 이는 단순히 물체를 들어 올리는 수준을 넘어 사람이 사용하는 공구와 작은 부품을 직접 조작할 수 있는 가능성을 보여주는 사례다.
유튜브 ‘Boston Dynamics’
전동 드릴과 작은 너트를 다루는 아틀라스
공개된 시연에서 아틀라스는 먼저 드릴 비트를 집어 전동 드릴에 장착한다. 이후 드릴의 손잡이를 안정적으로 잡고 나무를 향해 구멍을 뚫는 동작을 수행한다. 작업 과정에서는 손가락으로 공구를 고정하는 동시에 작동 버튼을 누르는 움직임도 구현됐다.
작은 너트를 다루는 장면에서는 로봇 손의 정밀 제어 능력이 더욱 두드러진다. 아틀라스는 작은 부품을 손끝으로 잡은 뒤 돌려가며 체결하는 작업을 수행했다. 여러 손가락이 동시에 움직이면서 부품을 안정적으로 유지하고 회전시키는 방식이다.
이러한 기술에서 중요한 개념 가운데 하나가 ‘인핸드 매니퓰레이션(In-Hand Manipulation)’이다. 이는 손에 쥔 물체를 단순히 잡고 있는 것이 아니라 손가락의 위치와 힘을 조절해 물체를 손안에서 이동시키거나 방향을 바꾸는 기술을 의미한다.
보스턴다이나믹스는 이 밖에도 길고 얇은 드럼 스틱을 손가락 사이에서 회전시키거나 골프공 두 개를 한 손으로 잡은 뒤 위치를 바꾸는 동작을 공개했다. 이 같은 동작은 로봇이 다양한 크기와 형태의 물체를 상황에 맞게 다루기 위해 필요한 조작 기술과 연결된다.
13개 자유도로 세밀한 손가락 움직임 구현
새로운 로봇 핸드는 네 개의 손가락에 총 13개의 자유도(Degree of Freedom)를 적용했다. 엄지손가락에는 4개의 자유도가 들어가고 나머지 세 손가락에는 각각 3개의 자유도가 배치됐다.
자유도는 로봇의 관절이나 움직임을 독립적으로 제어할 수 있는 정도를 나타내는 개념이다. 자유도가 많아지면 다양한 방향으로 움직일 수 있지만 그만큼 구동장치와 센서, 제어 시스템이 복잡해질 수 있다.
보스턴다이나믹스는 모든 손가락을 최대한 많이 넣는 방식보다는 산업 현장에서 실제로 필요한 동작을 구현하는 데 필요한 수준을 찾는 데 집중했다. 손가락을 벌리거나 모으는 움직임뿐 아니라 손끝을 세밀하게 움직여 작은 물체를 잡고 방향을 변경할 수 있도록 설계했다.
특히 사람의 손과 비슷한 크기를 유지하면서 반복 작업을 견딜 수 있는 구조를 만드는 것이 중요한 과제였다. 공장에서는 로봇이 하루에 수많은 작업을 반복할 수 있기 때문에 순간적인 동작 능력뿐 아니라 장기간 사용할 수 있는 내구성도 중요하다.
손가락 하나를 줄인 이유는 구조와 효율성
사람의 손에는 다섯 개의 손가락이 있지만 로봇에게 반드시 동일한 구조가 필요한 것은 아니다. 보스턴다이나믹스는 새로운 핸드를 개발하면서 손가락의 개수와 배치에 대해서도 여러 가지 설계를 비교한 것으로 전해진다.
개발 과정에서는 실제 실험과 컴퓨터 시뮬레이션, 3D 프린팅 목업 등을 활용해 다양한 형태를 검토했다. 작업 성능뿐 아니라 구조적인 복잡성, 전력 소비량, 제작 비용, 유지보수 편의성, 내구성 등을 함께 비교한 것이다.
특히 개발자들이 새끼손가락을 고정한 상태로 일상적인 작업을 수행하는 실험도 진행했다. 이를 통해 산업 작업에 필요한 기능을 유지하면서 손가락 하나를 제외하는 설계가 가능한지 확인했다.
손가락 하나를 줄이면 단순히 부품 숫자만 감소하는 것이 아니다. 해당 손가락을 움직이기 위한 모터와 구동장치, 제어 부품 등의 수를 줄일 수 있고 전체적인 구조를 간소화할 수 있다. 이에 따라 로봇 손의 부피와 전력 사용량, 제조 및 유지관리 측면의 부담을 낮출 가능성이 있다.
다만 손가락 수가 적어진 만큼 특정 작업에서는 사람의 손과 동일한 방식으로 대응하기 어려울 수도 있다. 따라서 핵심은 손가락 숫자 자체보다 제한된 구조 안에서 필요한 작업 능력을 얼마나 효과적으로 구현하느냐에 있다.
손끝과 손바닥에 들어간 촉각 센서
로봇이 작은 부품이나 공구를 다루려면 움직임을 제어하는 것만으로는 부족하다. 물체와 얼마나 강하게 접촉하고 있는지, 미끄러지고 있는지 등을 파악해야 하기 때문이다.
새로운 아틀라스 핸드에는 이러한 작업을 지원하기 위해 손끝과 손바닥에 압력 기반 촉각 센서가 적용됐다. 센서는 물체와 접촉하면서 발생하는 힘의 변화를 감지하는 역할을 한다.
예를 들어 로봇이 작은 너트를 잡았을 때 지나치게 강한 힘을 가하면 부품이나 손가락에 불필요한 부담이 발생할 수 있다. 반대로 힘이 부족하면 물체가 미끄러져 떨어질 수 있다. 촉각 정보를 활용하면 로봇이 접촉 상태를 파악하고 손가락의 힘과 움직임을 조정하는 데 도움을 받을 수 있다.
이는 향후 제조 현장에서 활용 범위를 넓히는 데 중요한 요소가 될 수 있다. 자동차 생산라인에서는 부품의 크기와 형태가 다양하고 조립 과정에서 요구되는 힘도 작업마다 다르기 때문이다.
가상환경에서 배우고 실제 로봇으로 옮기는 기술
아틀라스의 작업 능력 개발에는 ‘심투리얼(Sim-to-Real)’ 방식도 활용되고 있다. 이는 가상환경에서 로봇을 먼저 학습시킨 뒤 그 결과를 실제 로봇에 적용하는 방식이다.
실제 공장에서 로봇을 이용해 모든 동작을 반복적으로 학습시키려면 상당한 시간과 비용이 필요하다. 반면 가상환경에서는 물체의 형태와 위치, 마찰 조건 등을 바꾸면서 수많은 상황을 빠르게 실험할 수 있다.
보스턴다이나믹스는 실제 로봇의 모터 토크와 마찰 특성, 물체의 형태 등을 가상환경에 반영하고 다양한 조건에서 강화학습을 진행하는 방식으로 실제 환경과 가상환경 사이의 차이를 줄이고 있다.
특히 제조 현장에서는 항상 동일한 상황만 발생하지 않는다. 부품의 위치가 조금 달라질 수도 있고 물체의 재질이나 표면 상태가 달라질 수도 있다. 작업 중 외부에서 예상하지 못한 힘이 가해질 가능성도 있다.
따라서 로봇이 정해진 동작만 반복하는 것이 아니라 다양한 조건에 대응할 수 있도록 학습 데이터를 구성하는 것이 중요하다.
2028년부터 미국 생산시설 적용 계획
보스턴다이나믹스는 아틀라스의 실제 제조 현장 적용을 위한 준비도 진행하고 있다. 대표적인 시설이 ‘로보틱스 메타플랜트 응용 센터(RMAC)’다.
RMAC은 현대자동차그룹의 제조 환경을 모사한 공간으로, 아틀라스가 생산 과정에서 수행할 작업을 학습하고 검증하는 역할을 한다. 로봇이 이곳에서 작업 데이터를 축적하고 학습한 뒤 실제 생산 현장에 적용하며, 현장에서 확보한 데이터를 다시 학습 과정에 활용하는 순환 구조를 구축하는 것이 핵심이다.
현대자동차그룹은 2028년부터 미국 생산시설에 아틀라스를 단계적으로 투입한다는 계획을 제시했다. 초기에는 상대적으로 표준화하기 쉬운 부품 분류와 배치 등의 작업부터 적용하고, 이후 조립과 같은 보다 복잡한 공정으로 활용 범위를 확대한다는 구상이다.
휴머노이드 로봇이 제조업에서 활용되기 위해서는 이동 능력뿐 아니라 사람을 위해 만들어진 공구와 작업환경을 사용할 수 있는 손 기술이 필수적이다. 이번 차세대 핸드 공개는 바로 이 부분에 초점을 맞춘 사례라고 볼 수 있다.
향후 아틀라스가 실제 자동차 생산라인에서 어느 수준까지 정밀한 작업을 수행할 수 있을지는 로봇의 손 기술과 촉각 센서, 인공지능 학습 기술, 생산환경과의 연계 수준에 따라 달라질 것으로 보인다. 특히 4개의 손가락과 13개 자유도라는 구조가 실제 제조공정에서 어떤 작업 효율을 만들어낼지 주목할 필요가 있다.
FAQ
아틀라스의 새로운 손은 왜 손가락이 4개인가요?
보스턴다이나믹스는 산업 현장에서 필요한 작업 능력을 유지하면서 구조의 복잡성, 전력 소비, 비용, 내구성 등을 함께 고려해 4개 손가락 구조를 개발했다. 사람과 동일한 손가락 수를 구현하는 것보다 실제 작업에 필요한 기능을 효율적으로 구현하는 데 초점을 맞춘 설계다.
13자유도란 무엇인가요?
로봇 손에서 독립적으로 제어할 수 있는 움직임의 수를 의미한다. 아틀라스의 새로운 핸드는 엄지손가락에 4개, 나머지 세 손가락에 각각 3개의 자유도를 적용해 총 13자유도로 구성됐다.
촉각 센서는 어떤 역할을 하나요?
손끝과 손바닥에 적용된 촉각 센서는 물체와 접촉할 때 발생하는 압력과 힘의 변화를 감지한다. 이를 통해 로봇이 물체를 너무 강하게 잡거나 반대로 놓칠 가능성을 줄이고, 상황에 맞게 손가락의 힘을 조절하는 데 활용할 수 있다.
아틀라스는 언제 자동차 생산 현장에 투입되나요?
현대자동차그룹은 2028년부터 미국 생산시설에 아틀라스를 단계적으로 적용한다는 계획을 제시했다. 초기에는 부품 분류와 배치 같은 작업부터 시작하고 이후 조립 등 보다 복잡한 제조공정으로 적용 범위를 확대하는 방향이다.

댓글 0
첫 댓글을 남겨보세요.